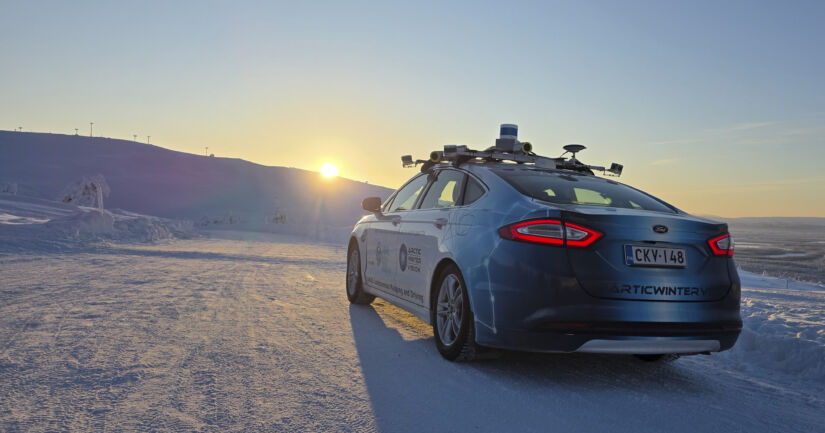
LIIKENNE Robotakseja huristelee jo maailmalla ja osittain autonomisia autoja on myös kuluttajakäytössä. Pohjoisissa olosuhteissa riittää kuitenkin vielä haastetta kuskitta kulkeville ajoneuvoille, jotta liikenne voisi toimia turvallisesti.
Maanmittauslaitoksen Paikkatietokeskus FGI oli mukana monivuotisessa ROADVIEW-tutkimuksessa, jossa etsittiin ratkaisuja kaikkein hankalimpiin sääoloihin. Sade, sumu ja lumiset olosuhteet ovat autonomisen ajamisen suurimpia haasteita. Siinä missä ajoneuvot toimivat hyvin aurinkoisessa säässä, pohjoisen talvi voi käytännössä sokaista niiden sensorit.
EU-rahoitteinen ROADVIEW-tutkimus keskittyi erityisesti siihen, kuinka ajoneuvo voi paitsi ymmärtää ympäristöään myös arvioida sensoridatansa luotettavuutta muuttuvissa sääolosuhteissa. Avuksi kehitettiin järjestelmä, joka yhdistää ympäristön havainnoinnin, tarkan paikannuksen, ajamiseen liittyvän päätöksenteon sekä järjestelmän toiminnan testauksen yhdeksi kokonaisuudeksi.
– Nyt käytössä olevat ajoneuvot liikkuvat rajatuilla alueilla, joilla on ajamiseen helpot olosuhteet. Auto tarvitsee rinnakkaisia järjestelmiä, jotka täydentävät toistensa havaintoja ja parantavat järjestelmän toimintavarmuutta vaikeissa sääolosuhteissa tai tahallista paikannuksen häirintää vastaan, kertoo vanhempi tutkija Heikki Hyyti Maanmittauslaitoksen Paikkatietokeskus FGI:stä.
Yksi autonomisten ajoneuvojen käyttämistä teknologioista on laserkeilaus, jossa autoon kiinnitetyt laserkeilaimet muodostavat ympäristöstään kolmiulotteisen mallin, pistepilven. Tutkimuksessa kehitettiin menetelmä, jonka avulla pistepilvestä voidaan poistaa huonon sään aiheuttamia epätarkkuuksia.
Toinen tärkeä tutkimuskohde oli luotettava sijainnin paikannus. Tutkimuksessa kehitettiin laserkeilaukseen perustuva järjestelmä, jonka avulla auto voi paikantaa itsensä vertaamalla ympäristöään tarkkaan digitaaliseen HD-karttaan ympäristöstä. Menetelmän avulla auto voi määrittää sijaintinsa luotettavasti myös silloin, kun satelliittipaikannus ei toimi tai sitä häiritään.
– Kehittämäämme paikannusmenetelmää testattiin erilaisissa olosuhteissa: rekalla moottoritiellä Turkin Istanbulissa, pakettiautolla Saksassa säätestihallin sumu- ja sadeolosuhteissa sekä henkilöautolla Suomen Muoniossa talviolosuhteissa. Testit osoittivat, että HD-karttoihin perustuva paikannus tarjoaa toimivan vaihtoehdon satelliittipaikannukselle. Menetelmä toimi luotettavasti myös haastavissa olosuhteissa ja erilaisilla ajoneuvoilla, Heikki Hyyti kertoo.
Paikkatietokeskuksen tutkijat kehittivät myös uraauurtavan menetelmän, joka tunnistaa tien liukkaat kohdat auton etukameran kuvasta. Menetelmä perustuu syväoppimiseen, ja se on koulutettu tiesääsensorista saatujen liukkausarvojen avulla. Lisäksi laserkeilainten toimintavarmuutta testattiin lämpötiloissa, jotka vaihtelivat -30 °C:sta 50 °C:een.
Hankkeen tulokset auttavat kehittämään autonomisista ajoneuvoista turvallisempia ja luotettavampia ja tukevat niiden tulevaa käyttöönottoa yleisillä teillä. Euroopan unionin rahoittamassa projektissa oli mukana 15 teollisuuden ja tutkimuksen edustajaa 7 maasta.
Lue myös: Ensilumi käväisi suuressa osassa maata – sää kylmenee uudestaan loppuviikolla
Kommentoi Facebookissa